OpenClaw 多智能体路由:按工作区和发送者隔离会话
一个网关不只能养一只龙虾。多智能体是 OpenClaw 区别于普通聊天机器人的核心能力之一:同一进程里跑多个各有工作区、人格与技能的智能体,路由规则决定谁接哪条消息。
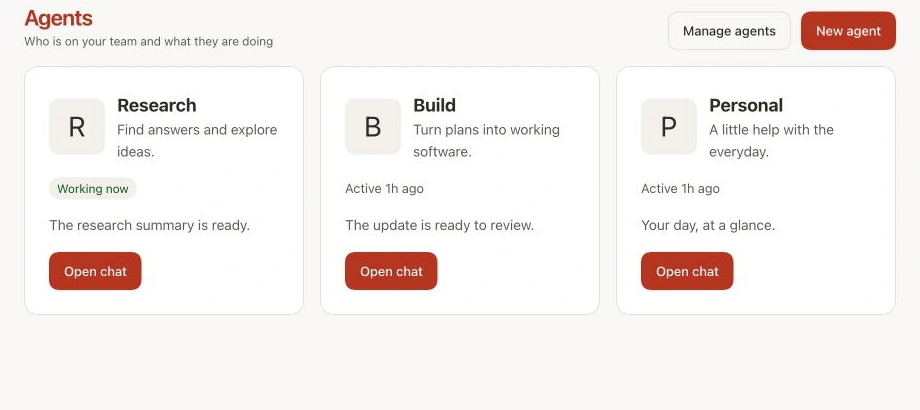
什么时候需要多智能体
- 工作与生活分开:白天写代码的智能体和晚上管家事的智能体,记忆互不污染。
- 不同模型配不同任务:重活用旗舰模型,轻量闲聊用便宜模型,分别配在两个智能体上。
- 技能最小化:对外服务的智能体只给安全技能,自己的主力智能体保留全部工具。
配置结构
在配置的 agents 块下维护智能体清单:每个条目有 id、工作区路径,可选默认标记;agents.defaults 提供共享基线(模型、心跳、技能白名单),各智能体条目在其上覆盖。两个注意点:
- 每个智能体有独立工作区,记忆文件互不可见——这是隔离的单位。
- 智能体技能白名单是「最终集合」语义:条目里写了 skills 列表就完全替换默认值,不是合并。
会话与路由
- 默认所有私信合并进该智能体的主会话(跨设备连续性最好);多人场景改用会话隔离配置(per-channel-peer 等档位),按渠道+发送者拆分。
- 同一智能体在不同渠道的会话相互独立;群组会话按群 ID 再隔离。
- 安全审计在检测到多用户私信流量时会主动建议开启隔离。
心跳也按智能体走
心跳是每智能体配置:任何一个智能体条目写了心跳块,就只有这些智能体参与心跳轮次(详见 心跳机制)。这让你能给工作智能体配 30 分钟巡检、给生活智能体配每小时一次。
简化的中间档
嫌多智能体复杂,也可以单智能体 + 多会话凑合:按渠道/群组天然隔离的会话已经能覆盖大部分隔离需求。真正需要不同人格与记忆时再上多智能体。